AI 概念动画 · 非实机
MATOVO / PHYSICAL AI数据试点 · 机器人研发
智能,从真实施工开始

让专业技能,
成为机器的能力。

专业施工经验,结构化动作数据。
以可验证的路径,走向建筑机器人。

探索机器人愿景 ↗
↓
01 / 数据基础

技能存在于动作之中。
智能也应走进真实世界。

一次精准的动作,一件合适的工具,一个基于现场的判断。我们致力于将专业施工知识转化为结构化示范,为具身智能研究提供基础。

了解技术方法 ↗
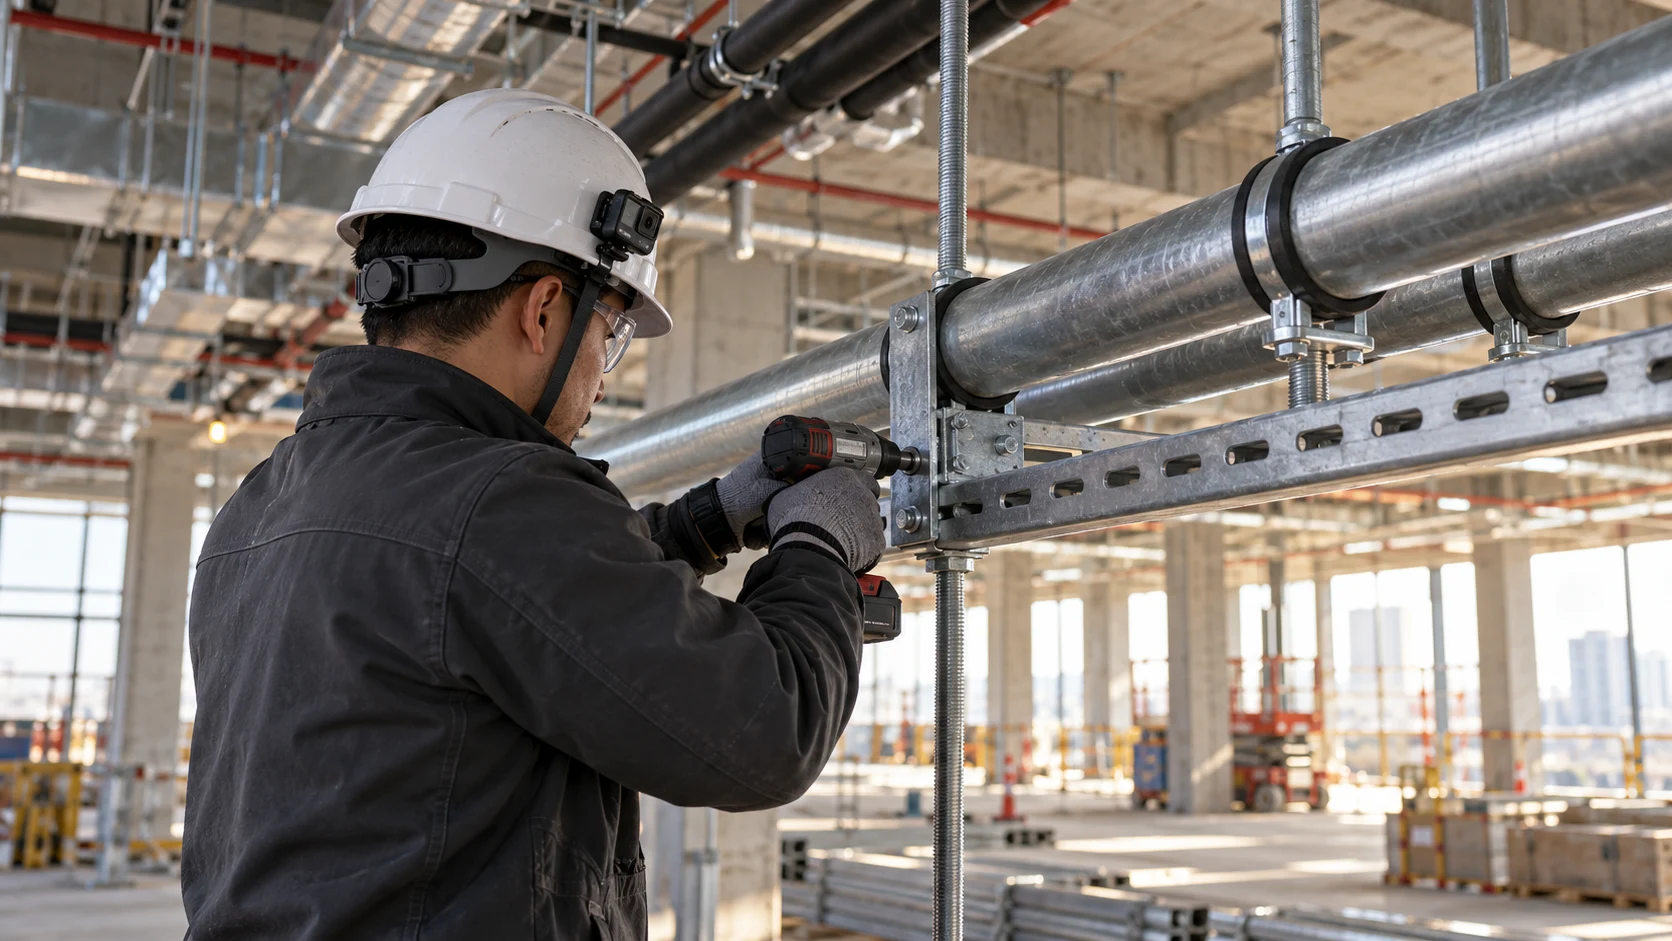
佩戴可见头盔相机的机电技术人员操作支撑组件的概念示意
AI 概念视觉 / 非实机或实际项目照片
02 / 向专业经验学习

真实操作,
完整的场景背景。

第一视角视频、商用 IMU 与可接入的工具信号。
以明确告知和知情授权为前提。

共建现场合作 ↗
03 / 完整的数据流程

从每个细节,
建立可信的数据。

01

采集

现成运动相机与商用 IMU,先完成安全审查与工人授权。
02

同步

统一时间轴、标定版本,以及缺失信号与漂移检查。

03

复核与交付

任务标注、质检依据与约定许可,连同来源记录一起交付。

查看数据格式 ↗
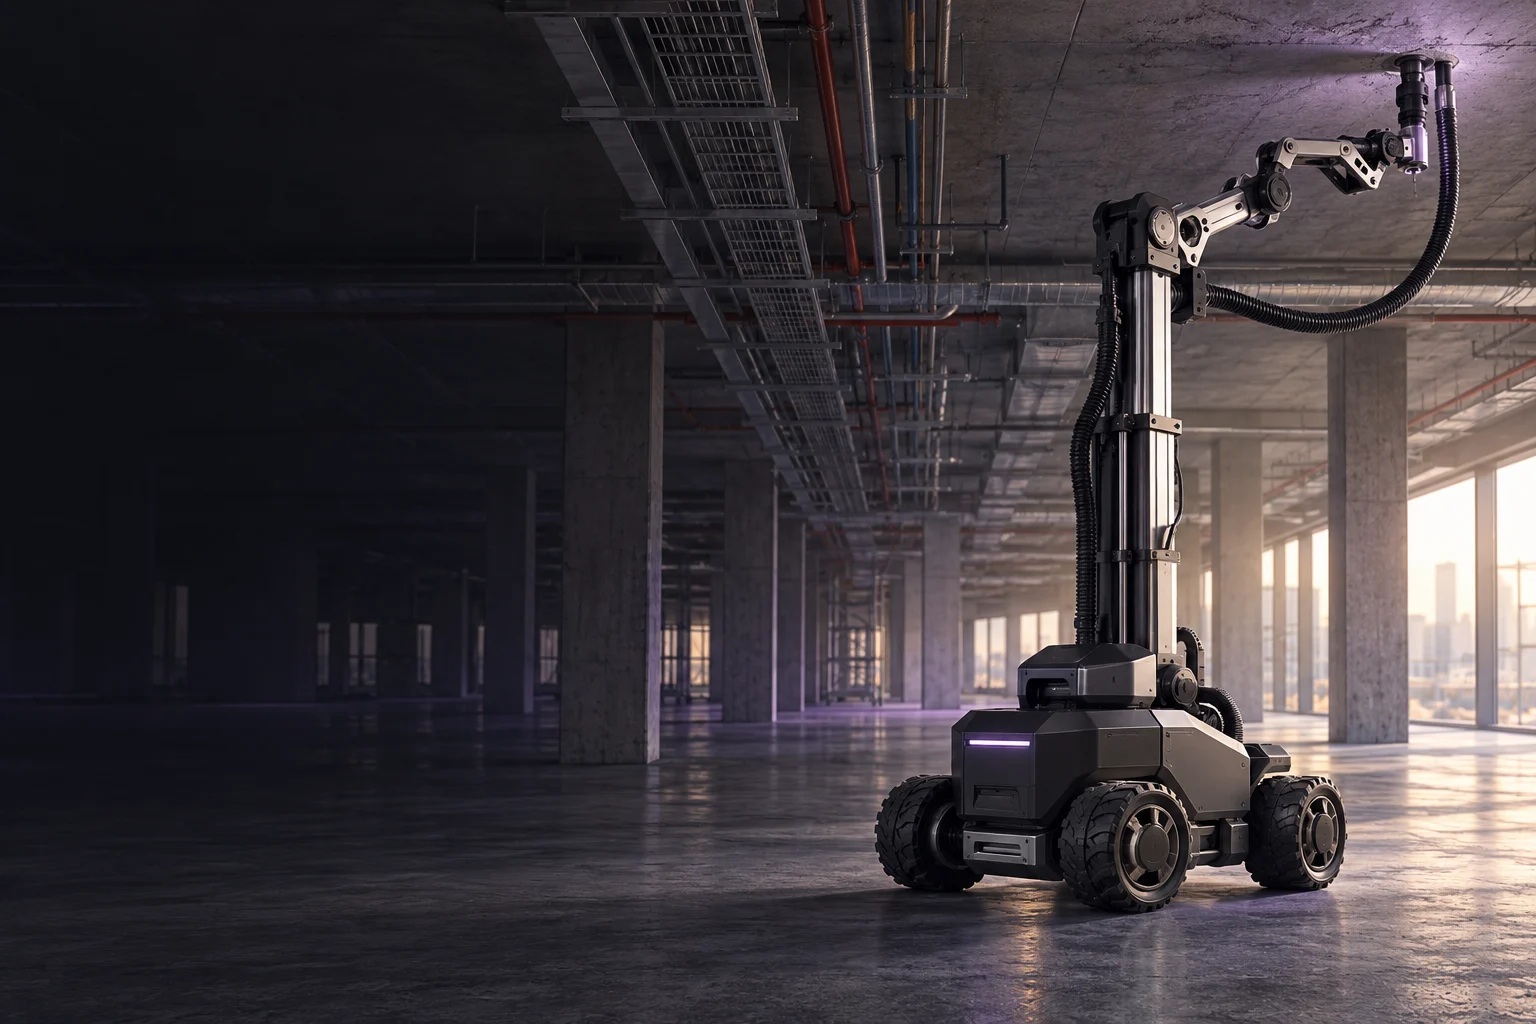
拟议顶棚钻孔机器人的 AI 概念图,非实机
AI 概念视觉 / 非实机或实际项目照片
04 / 研发方向

为工序而研发,
以验证推进每一步。

移动、升降、定位、受监督钻孔与除尘。
这是研发路线,不是量产能力声明。

查看研发路径 ↗
05 / 共同推进

让工地与实验室,
连接得更紧密。